

前沿粒场 | “小目标”大威胁:为何它是水上航行的最大风险?
 Jun 04.2026
船舶航行,真正的威胁往往是隐藏在深处、最容易被忽视的“小目标”,它可能是没有AIS的小渔船或游艇、靠近船体的作业船、或是随波起伏的浮标......
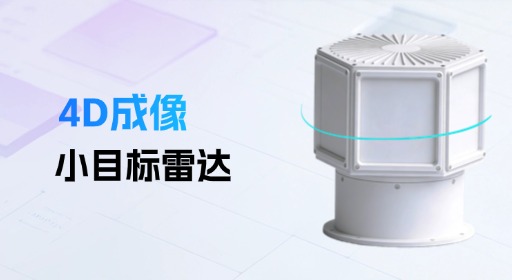
如何在复杂环境中,提前发现并稳定识别这些近距离小目标,是水上航行安全面临的关键挑战。对此,波粒给出了自己的解题思路。目前波粒自研的4D成像小目标雷达,可以清晰检测到低速的漂浮物,或是高速运动的小艇。
小目标真正困难的不是“发现”,而是持续探测
那些难以被稳定识别和持续跟踪的小目标,往往会在极短时间内酿成重大事故:
2016年,散货船“卡塔利娜”轮与渔船“鲁荣渔58398”轮,在能见度200米左右的雾天发生碰撞,导致渔船沉没,船上14人死亡、5人失踪;
2025年11月,山东威海附近海域发生商渔船碰撞事故,导致渔船沉没,船上9人失踪。
这些事故背后,都指向同一个核心挑战,如何在复杂海况下,对小目标进行持续、稳定、可靠的探测与跟踪。
锁定小目标之所以难,核心在于小目标天然具备“低、小、抖”的特性。具体指:
距离海面高度低,目标回波容易被海杂波淹没;
目标小,能够反射回来的微波信号能量弱;
目标运动姿态不稳定,轨迹难以连续。
上述特性叠加在一起,使得传统的航海雷达在面对小目标时,容易出现虚警和漏检等问题,尤其是在高海况环境下,小目标漏检问题会进一步加剧。反映在雷达画面上,回波时隐时现,甚至彻底消失,其大小和强度与杂波接近,无法区分其是目标还是杂波。
因此,海上小目标探测的核心命题,早已不能止步于“看见目标”,而是能否在复杂、动态、强干扰的背景中,把真正危险的小目标持续、准确地区分出来。
水面感知:从“看见信号”到“理解场景”
针对复杂海面环境下的小目标感知难题,波粒从底层信号能力到上层感知算法,形成了一套系统性的解题思路。
4D成像小目标雷达具有原始回波信杂比高的先天优势。依托窄波束、短波长、大带宽及多普勒处理等优势,目标回波在距离—多普勒域中能量集中、杂波扩散显著;海杂波、雨杂波等引起的起伏被有效抑制,杂波背景近乎平稳,噪声起伏在全量程范围内几乎不可见。
这种底层信号能力的提升,意味着雷达能够更早发现、更稳定识别小目标。但要让这个优势在航行的复杂动态中真正落地,还需要一套与之匹配的、能够随场景自适应调节的算法体系。
波粒自研的一体化场景自适应算法,能够突破传统“检测—跟踪”串行流程,引入多节点自适应机制。针对海事场景雷达目标特性,实时统计噪声、点云、聚类与跟踪等多维特征,并动态反馈至后续算法环节,实现全流程参数自调节。针对弱小目标信噪起伏大、易漏检的问题,采用区域参数估计与二维空间检测的联合策略,可将弱小目标检测概率提升约 30%。
让“小目标”真正被“看清”
我们以船长16米的引航艇为探测目标,对比了波粒4D成像小目标雷达与X波段航海雷达的探测表现。
结果差异显著,右侧传统的航海雷达探测到引航艇相对模糊且不稳定,当目标逼近至约300米的距离时,回波开始频繁丢失,距离缩短至100米时,目标信号完全丢失。
相比之下,左侧波粒4D成像小目标雷达则依托硬件及算法优势,在同等环境下,保持了更加清晰、稳定的成像效果,在300米范围内始终保持回波稳定,持续输出高纯净度的感知画面。
在复杂水域中,航行的安全能力,在很大程度上取决于感知系统能否识别、以及持续跟踪小目标,能否在雾天、夜间、强杂波、高海况等复杂环境下做出稳定判断。
波粒4D成像小目标雷达,面向水上近距离小目标“看不见、看不清”的行业难题,构建起从信杂比高的原始回波,到自适应感知算法,再到稳定清晰地输出目标的完整能力链路。让每一个“不起眼”的小目标,都变得更加清晰、可识别、可跟踪。守护水上航行安全,从看清每一个细节开始。




 contact@botix.com


